

SimActive Correlator3D
- Skapar ortofoton och 3D-modeller
- Obegränsat antal bilder
- Snabb bearbetning
- Hög noggrannhet
Passar till
- DJI Matrice 350 RTK Äldre modell
- DJI Mavic 3 Enterprise (3E / 3T) Äldre modell
Inga recensioner än
Lämna en recension
Introduktion till Correlator3D
Correlator3D är en kraftfull mjukvara för fotogrammetriFotogrammetriAtt skapa mätbara kartor och 3D-modeller ur många överlappande foton. Programvaran räknar fram ortofoton, höjdmodeller och punktmoln, och med RTK på drönaren hamnar resultatet rätt i koordinatsystemet. som används för att generera högkvalitativa 3D-modeller av geografiska områden från uppsättningar av överlappande flygbilder. Den används inom en rad olika branscher, såsom geomatik, skogsbruk och konstruktion, för att skapa exakta och detaljerade 3D-modeller för ändamål som kartläggning, mätning och visualisering. Med ett användarvänligt gränssnitt och snabb bearbetning på GPU:er och flerkärniga processorer, erbjuder Correlator3D hög noggrannhet och obegränsat antal bilder.
Fördelar med Correlator3D
Snabb bearbetning på GPU:er och flerkärniga processorer
Obegränsat antal bilder
Hög noggrannhet
Kraftfullt och användarvänligt gränssnitt
Flexibel modular arkitektur
Universellt arbetsflöde för alla typer av sensorer
Distribuerad bearbetning för ökad hastighet
Universellt arbetsflöde och stöd för olika sensorer
Correlator3D stöder ett brett utbud av datatyper och format, inklusive flygbilder, satellitbilder och punktmolndata. Den kan bearbeta bilder från en mängd olika källor, inklusive drönare, flygplan och satelliter. Mjukvaran stöder vanliga bildformat som TIFF, JPEG och PNG, samt specialiserade format som multispektralaMultispektral (NDVI)En kamera som fotograferar flera smala ljusband, även nära infrarött som ögat inte ser. Av bilderna räknas index som NDVI fram, som visar hur frisk växtligheten är i jordbruk och skog.Läs mer och hyperspektrala bilder. Dessutom kan Correlator3D bearbeta punktmolndata i LAS-, LAZ- och ASCII-format.
Flexibel modular arkitektur
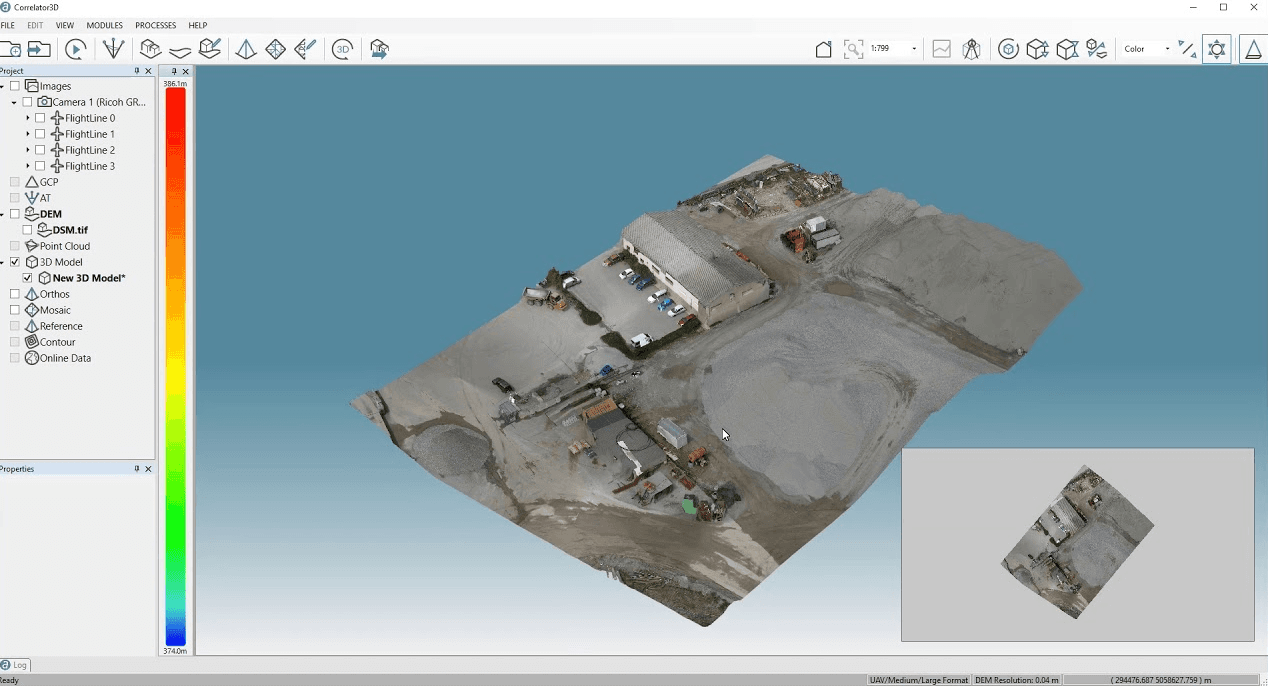
Correlator3D har en flexibel modular arkitektur som innefattar funktioner som flygtriangulering, DSMHöjdmodell (DSM och DTM)En karta där varje punkt har en höjd. En ytmodell (DSM) visar marken med träd och byggnader, en terrängmodell (DTM) bara själva marken. Den tas fram ur drönarens foton eller LiDAR-data. & punktmoln-generering, DTM-extraktion, orthorektifiering, skapande av fotomosaiker och 3D-modellgenerering.
Flygtriangulering
Flygtriangulering används för att beräkna position och orientering för varje kamera som tog de flygbilder som bearbetas. Denna information används för att skapa en 3D-modell av området genom att triangulera positionerna för punkter på marken i bilderna.
DSM & punktmoln-generering
DSM står för "digital ytmodell", vilket är en 3D-representation av ytan för ett område, inklusive föremål och strukturer. Punktmoln-generering är processen att skapa ett punktmolnPunktmolnEn samling punkter i 3D som tillsammans beskriver mark, byggnader och föremål. Punktmoln skapas med LiDAR eller fotogrammetri och används för mätning, volymberäkning och 3D-modeller.Läs mer från flygbilder.
DTM-extraktion
DTM står för "digital terrängmodell", vilket är en 3D-representation av den naturliga markytan för ett område, utan byggnader eller andra konstgjorda strukturer. DTM kan extraheras från DSM genom att ta bort taket på byggnader och andra strukturer.
Orthorektifiering
Orthorektifiering är processen att rätta till förvrängningen i flygbilder orsakade av kamerans position och terrängen. Detta görs genom att använda den 3D-modell som genereras av mjukvaran för att projicera bilderna på en 2D-plan, vilket resulterar i en mer exakt representation av området.
Skapa fotomosaiker
I Correlator3D kan du skapa kombinera flera flygbilder till en enda, sömlös bild.
3D-modellgenerering
Använd 3D-modellgenerering för att skapa en 3D-representation av området från flygbilder och andra data som bearbetats av mjukvaran.
Distribuerad bearbetning
Correlator3D erbjuder distribuerad bearbetning, vilket innebär att flera datorer kan arbeta parallellt på ett och samma projekt för att öka bearbetningstiden för stora eller komplexa uppgifter. För att använda distribuerad bearbetning med Correlator3D behöver användarna vanligtvis konfigurera en kluster av datorer eller andra bearbetningsresurser som är anslutna och kan kommunicera med varandra.
Resurser och support
För ytterligare information och support kan du besöka följande resurser:
Recensioner av SimActive Correlator3D
Ingen har recenserat SimActive Correlator3D än. Har du köpt den hos oss? Berätta vad du tycker, det hjälper nästa köpare.
Lämna en recension
Recensioner
Inga recensioner änLämna en recension