



Unitree R1-A5 Standard vs R1-A7 Standard vs R1-A5-D Standard (with L2 LiDAR) vs R1-A5-D Standard (with Mid-360 LiDAR)
Specifikationer sida vid sida. Det som skiljer robotarna åt är markerat.
 Unitree R1-A5 Standard
Pris på förfrågan
 Unitree R1-A7 Standard
Pris på förfrågan
 Unitree R1-A5-D Standard (with L2 LiDAR)
Pris på förfrågan
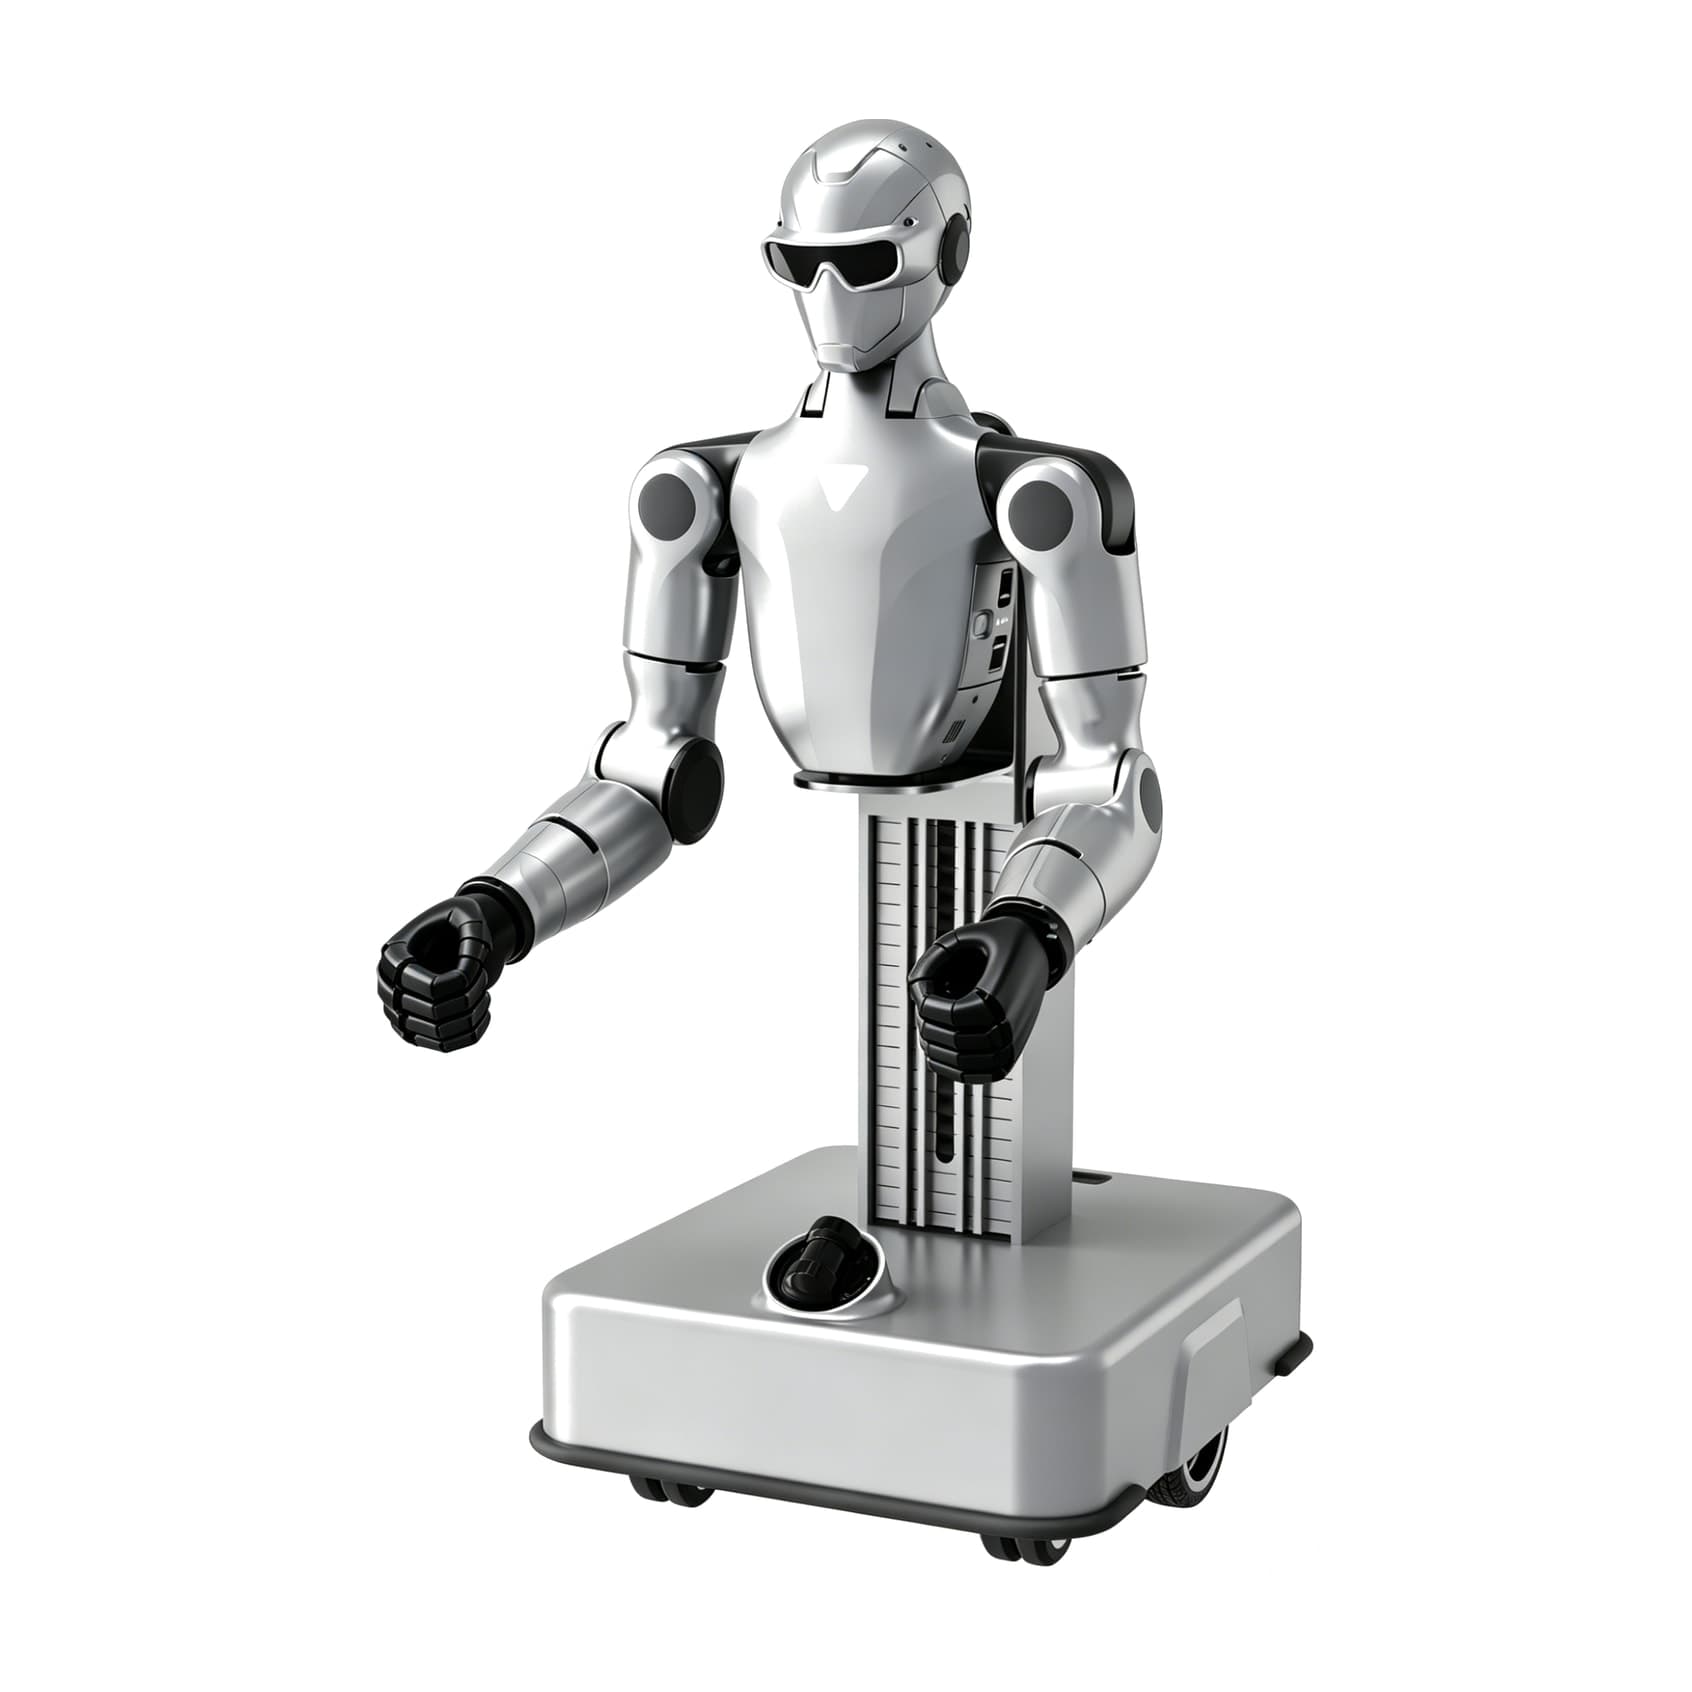 Unitree R1-A5-D Standard (with Mid-360 LiDAR)
Pris på förfrågan
Det viktigaste
| Egenskap | Unitree R1-A5 Standard | Unitree R1-A7 Standard | Unitree R1-A5-D Standard (with L2 LiDAR) | Unitree R1-A5-D Standard (with Mid-360 LiDAR) |
|---|---|---|---|---|
| Typ | Tvåarmad robot | Tvåarmad robot | Tvåarmad robot | Tvåarmad robot |
| Utförande | Överkropp med två armar, midja och huvud på fast bas | Överkropp med två armar, midja och huvud på fast bas | Överkropp med två armar, midja och huvud på mobil bas med 3 frihetsgrader | Överkropp med två armar, midja och huvud på mobil bas med 3 frihetsgrader |
| Vikt | Cirka 11 kg med extern strömförsörjning | Cirka 13 kg med extern strömförsörjning | Cirka 30 kg | Cirka 30 kg |
| Mått | 700 × 357 × 190 mm | 835 × 357 × 190 mm | 683 × 520 × 440 mm i lägsta läge, 1 600 × 520 × 440 mm i högsta läge | 683 × 520 × 440 mm i lägsta läge, 1 600 × 520 × 440 mm i högsta läge |
| Frihetsgrader | 15 med gripdon (armar 5 × 2, midja 1, huvud 2) | 19 med gripdon (armar 7 × 2, midja 1, huvud 2) | 18 med gripdon (armar 5 × 2, midja 1, huvud 2, bas 3) | 18 med gripdon (armar 5 × 2, midja 1, huvud 2, bas 3) |
| Nyttolast | Nyttolast per arm: 2 till 4 kg, beroende på armens ställning | Nyttolast per arm: 2 till 4 kg, beroende på armens ställning | Nyttolast per arm: 2 till 4 kg, beroende på armens ställning | Nyttolast per arm: 2 till 4 kg, beroende på armens ställning |
| Drifttid | Cirka 1,5 timmar på batteri | Cirka 1,5 timmar på batteri | Cirka 1,5 timmar på batteri | Cirka 1,5 timmar på batteri |
| Sensorer | Kamera: Binokulär kamera i huvudet: 146° horisontellt och 124° vertikalt synfält, 60 mm mellan kamerorna, RGB 1 280 × 720 vid 30 Hz och 544 × 448 vid 10 Hz; handledskamera som tillval | Kamera: Binokulär kamera i huvudet: 146° horisontellt och 124° vertikalt synfält, 60 mm mellan kamerorna, RGB 1 280 × 720 vid 30 Hz och 544 × 448 vid 10 Hz; handledskamera som tillval | Lidar: Unitree 4D-lidar L2 i basenKamera: Binokulär kamera i huvudet: 146° horisontellt och 124° vertikalt synfält, 60 mm mellan kamerorna, RGB 1 280 × 720 vid 30 Hz och 544 × 448 vid 10 Hz; handledskamera som tillval | Lidar: Mid-360 i basenKamera: Binokulär kamera i huvudet: 146° horisontellt och 124° vertikalt synfält, 60 mm mellan kamerorna, RGB 1 280 × 720 vid 30 Hz och 544 × 448 vid 10 Hz; handledskamera som tillval |
| Beräkningskraft | Beräkningsenhet: Kropp: åttakärnig processor; huvud: åttakärnig processor och 10 TOPSExpansionsmodul: NVIDIA Jetson Orin, 40 till 100 TOPS, som tillval | Beräkningsenhet: Kropp: åttakärnig processor; huvud: åttakärnig processor och 10 TOPSExpansionsmodul: NVIDIA Jetson Orin, 40 till 100 TOPS, som tillval | Beräkningsenhet: Kropp: åttakärnig processor; huvud: åttakärnig processor och 10 TOPSExpansionsmodul: NVIDIA Jetson Orin, 40 till 100 TOPS, som tillval | Beräkningsenhet: Kropp: åttakärnig processor; huvud: åttakärnig processor och 10 TOPSExpansionsmodul: NVIDIA Jetson Orin, 40 till 100 TOPS, som tillval |
| Egen kod (SDK) | Egen kod via öppna gränssnitt (sekundär utveckling) | Egen kod via öppna gränssnitt (sekundär utveckling) | Egen kod via öppna gränssnitt (sekundär utveckling) | Egen kod via öppna gränssnitt (sekundär utveckling) |
| Tillverkarens garanti | 12 månader | 12 månader | 12 månader | 12 månader |
Alla specifikationer
| Egenskap | Unitree R1-A5 Standard | Unitree R1-A7 Standard | Unitree R1-A5-D Standard (with L2 LiDAR) | Unitree R1-A5-D Standard (with Mid-360 LiDAR) |
|---|---|---|---|---|
| Typ | Tvåarmad robot | Tvåarmad robot | Tvåarmad robot | Tvåarmad robot |
| Utförande | Överkropp med två armar, midja och huvud på fast bas | Överkropp med två armar, midja och huvud på fast bas | Överkropp med två armar, midja och huvud på mobil bas med 3 frihetsgrader | Överkropp med två armar, midja och huvud på mobil bas med 3 frihetsgrader |
| Vikt | Cirka 11 kg med extern strömförsörjning | Cirka 13 kg med extern strömförsörjning | Cirka 30 kg | Cirka 30 kg |
| Mått | 700 × 357 × 190 mm | 835 × 357 × 190 mm | 683 × 520 × 440 mm i lägsta läge, 1 600 × 520 × 440 mm i högsta läge | 683 × 520 × 440 mm i lägsta läge, 1 600 × 520 × 440 mm i högsta läge |
| Arm | Överarm och underarm tillsammans 420 mm | Överarm och underarm tillsammans 555 mm | Överarm och underarm tillsammans 420 mm | Överarm och underarm tillsammans 420 mm |
| Egenskap | Unitree R1-A5 Standard | Unitree R1-A7 Standard | Unitree R1-A5-D Standard (with L2 LiDAR) | Unitree R1-A5-D Standard (with Mid-360 LiDAR) |
|---|---|---|---|---|
| Frihetsgrader | 15 med gripdon (armar 5 × 2, midja 1, huvud 2) | 19 med gripdon (armar 7 × 2, midja 1, huvud 2) | 18 med gripdon (armar 5 × 2, midja 1, huvud 2, bas 3) | 18 med gripdon (armar 5 × 2, midja 1, huvud 2, bas 3) |
| Frihetsgrader per arm | 5 | 7 | 5 | 5 |
| Rörelseomfång | Midja: vridning ±150°; huvud: vridning ±115°, tippning ±36° | Midja: vridning ±150°; huvud: vridning ±115°, tippning ±36° | Midja: vridning ±35°; huvud: vridning ±115°, tippning ±36° | Midja: vridning ±35°; huvud: vridning ±115°, tippning ±36° |
| Nyttolast per arm | 2 till 4 kg, beroende på armens ställning | 2 till 4 kg, beroende på armens ställning | 2 till 4 kg, beroende på armens ställning | 2 till 4 kg, beroende på armens ställning |
| Max vridmoment i axeln | 60 Nm | 60 Nm | 60 Nm | 60 Nm |
| Leder | Korsrullager och spårkullager, ihåliga leder med intern kabeldragning, dubbla givare i armarna | Korsrullager och spårkullager, ihåliga leder med intern kabeldragning, dubbla givare i armarna | Korsrullager och spårkullager, ihåliga leder med intern kabeldragning, dubbla givare i armarna | Korsrullager och spårkullager, ihåliga leder med intern kabeldragning, dubbla givare i armarna |
| Ledmotorer | Synkronmotorer med permanentmagnet (PMSM), innerrotor med låg tröghet | Synkronmotorer med permanentmagnet (PMSM), innerrotor med låg tröghet | Synkronmotorer med permanentmagnet (PMSM), innerrotor med låg tröghet | Synkronmotorer med permanentmagnet (PMSM), innerrotor med låg tröghet |
| Egenskap | Unitree R1-A5 Standard | Unitree R1-A7 Standard | Unitree R1-A5-D Standard (with L2 LiDAR) | Unitree R1-A5-D Standard (with Mid-360 LiDAR) |
|---|---|---|---|---|
| Gripdon och händer | Tillval: tvåfingergripdon, trefingerhand eller femfingerhand | Tillval: tvåfingergripdon, trefingerhand eller femfingerhand | Tillval: tvåfingergripdon, trefingerhand eller femfingerhand | Tillval: tvåfingergripdon, trefingerhand eller femfingerhand |
| Egenskap | Unitree R1-A5 Standard | Unitree R1-A7 Standard | Unitree R1-A5-D Standard (with L2 LiDAR) | Unitree R1-A5-D Standard (with Mid-360 LiDAR) |
|---|---|---|---|---|
| Lidar | Uppgift saknas | Uppgift saknas | Unitree 4D-lidar L2 i basen | Mid-360 i basen |
| Kamera | Binokulär kamera i huvudet: 146° horisontellt och 124° vertikalt synfält, 60 mm mellan kamerorna, RGB 1 280 × 720 vid 30 Hz och 544 × 448 vid 10 Hz; handledskamera som tillval | Binokulär kamera i huvudet: 146° horisontellt och 124° vertikalt synfält, 60 mm mellan kamerorna, RGB 1 280 × 720 vid 30 Hz och 544 × 448 vid 10 Hz; handledskamera som tillval | Binokulär kamera i huvudet: 146° horisontellt och 124° vertikalt synfält, 60 mm mellan kamerorna, RGB 1 280 × 720 vid 30 Hz och 544 × 448 vid 10 Hz; handledskamera som tillval | Binokulär kamera i huvudet: 146° horisontellt och 124° vertikalt synfält, 60 mm mellan kamerorna, RGB 1 280 × 720 vid 30 Hz och 544 × 448 vid 10 Hz; handledskamera som tillval |
| Egenskap | Unitree R1-A5 Standard | Unitree R1-A7 Standard | Unitree R1-A5-D Standard (with L2 LiDAR) | Unitree R1-A5-D Standard (with Mid-360 LiDAR) |
|---|---|---|---|---|
| Drifttid | Cirka 1,5 timmar på batteri | Cirka 1,5 timmar på batteri | Cirka 1,5 timmar på batteri | Cirka 1,5 timmar på batteri |
| Laddare | Ingår | Ingår | Ingår | Ingår |
| Strömförsörjning | Extern strömförsörjning eller litiumjonbatteri | Extern strömförsörjning eller litiumjonbatteri | Extern strömförsörjning eller litiumjonbatteri | Extern strömförsörjning eller litiumjonbatteri |
| Kylning | Lokal luftkylning | Lokal luftkylning | Lokal luftkylning | Lokal luftkylning |
| Egenskap | Unitree R1-A5 Standard | Unitree R1-A7 Standard | Unitree R1-A5-D Standard (with L2 LiDAR) | Unitree R1-A5-D Standard (with Mid-360 LiDAR) |
|---|---|---|---|---|
| Beräkningsenhet | Kropp: åttakärnig processor; huvud: åttakärnig processor och 10 TOPS | Kropp: åttakärnig processor; huvud: åttakärnig processor och 10 TOPS | Kropp: åttakärnig processor; huvud: åttakärnig processor och 10 TOPS | Kropp: åttakärnig processor; huvud: åttakärnig processor och 10 TOPS |
| Expansionsmodul | NVIDIA Jetson Orin, 40 till 100 TOPS, som tillval | NVIDIA Jetson Orin, 40 till 100 TOPS, som tillval | NVIDIA Jetson Orin, 40 till 100 TOPS, som tillval | NVIDIA Jetson Orin, 40 till 100 TOPS, som tillval |
| Programmering | Egen kod via öppna gränssnitt (sekundär utveckling) | Egen kod via öppna gränssnitt (sekundär utveckling) | Egen kod via öppna gränssnitt (sekundär utveckling) | Egen kod via öppna gränssnitt (sekundär utveckling) |
| Uppdateringar | Trådlöst (OTA) | Trådlöst (OTA) | Trådlöst (OTA) | Trådlöst (OTA) |
| Egenskap | Unitree R1-A5 Standard | Unitree R1-A7 Standard | Unitree R1-A5-D Standard (with L2 LiDAR) | Unitree R1-A5-D Standard (with Mid-360 LiDAR) |
|---|---|---|---|---|
| Uppkoppling | Wi-Fi 6, Bluetooth 5.2 | Wi-Fi 6, Bluetooth 5.2 | Wi-Fi 6, Bluetooth 5.2 | Wi-Fi 6, Bluetooth 5.2 |
| Egenskap | Unitree R1-A5 Standard | Unitree R1-A7 Standard | Unitree R1-A5-D Standard (with L2 LiDAR) | Unitree R1-A5-D Standard (with Mid-360 LiDAR) |
|---|---|---|---|---|
| Ljud | Mikrofonrad med fyra mikrofoner, två högtalare på 3 W | Mikrofonrad med fyra mikrofoner, två högtalare på 3 W | Mikrofonrad med fyra mikrofoner, två högtalare på 3 W | Mikrofonrad med fyra mikrofoner, två högtalare på 3 W |
| Egenskap | Unitree R1-A5 Standard | Unitree R1-A7 Standard | Unitree R1-A5-D Standard (with L2 LiDAR) | Unitree R1-A5-D Standard (with Mid-360 LiDAR) |
|---|---|---|---|---|
| Garanti från Unitree | 12 månader | 12 månader | 12 månader | 12 månader |